KR韩国 · 2010
相机复现人工沉降测试
定时泵送、拍摄沉降过程、识别污泥高度,再分析膨胀与解絮凝等状态。
釜山大学等研究 ↗COMPUTER VISION × WATER INTELLIGENCE
SV30 图像识别与在线监测研究
梳理 GitHub 代码、国外研究与自动化仪器,连接从量筒读数到现场监测的每一个环节。
本次找到直接涉及 SV30 的研究代码,但尚未验证到无需适配就能用于任意污水厂的开源成品。量筒直接读数、沉降时序预测与显微图像预测,应按不同任务分别评估。
最直接相关:3D-SM提供时序图处理与 SV30 回归模型,来自国内研究团队。查看项目 ↗
国外经验:把测量做成系统自动取样、清洗、MLSS 联测与控制系统接入,同样决定工程可用性。
建议从可解释基线起步先固定相机与光照、标定量筒,再根据现场失败样本引入预测模型。
01 / UNDERSTAND THE MEASUREMENT
播放或拖动时间,观察颗粒沉降与泥水分层。
这是一段合成示意,不代表实际沉降规律。
SV30 描述 30 分钟后的体积比例。英文资料也常使用 mL/L,注意单位换算。
SVI = SV30(mL/L)÷ MLSS(g/L)
SV30 不是沉降速度。SVI 也不能单独解释全部沉降问题;真实设备应记录时间戳、体积标定与异常情况。WEF 资料 ↗
02 / OPEN SOURCE LANDSCAPE
6 个项目,按输入、输出与复用价值分组。
公开代码不等于可直接部署的成熟系统。
没有匹配的项目,请换一个关键词或筛选条件。
显示 6 个项目 · 更新日期为仓库最近推送时间;本次为静态核查,未执行模型训练或现场测试。
REPRODUCIBILITY CHECK
直接相关度高,仍需要完成运行链路适配。
03 / A GLOBAL PERSPECTIVE
从相机到光学仪表,从单点读数到沉降曲线。
研究证据与产品宣称分别记录。
定时泵送、拍摄沉降过程、识别污泥高度,再分析膨胀与解絮凝等状态。
釜山大学等研究 ↗利用普通相机与形状约束样条,提取污泥层高度轨迹及区域沉降速度。
Eawag / ETH 研究 ↗工业污水厂两年的显微图像采样,结合 CNN 迁移学习评估沉降特性。
论文与方法 ↗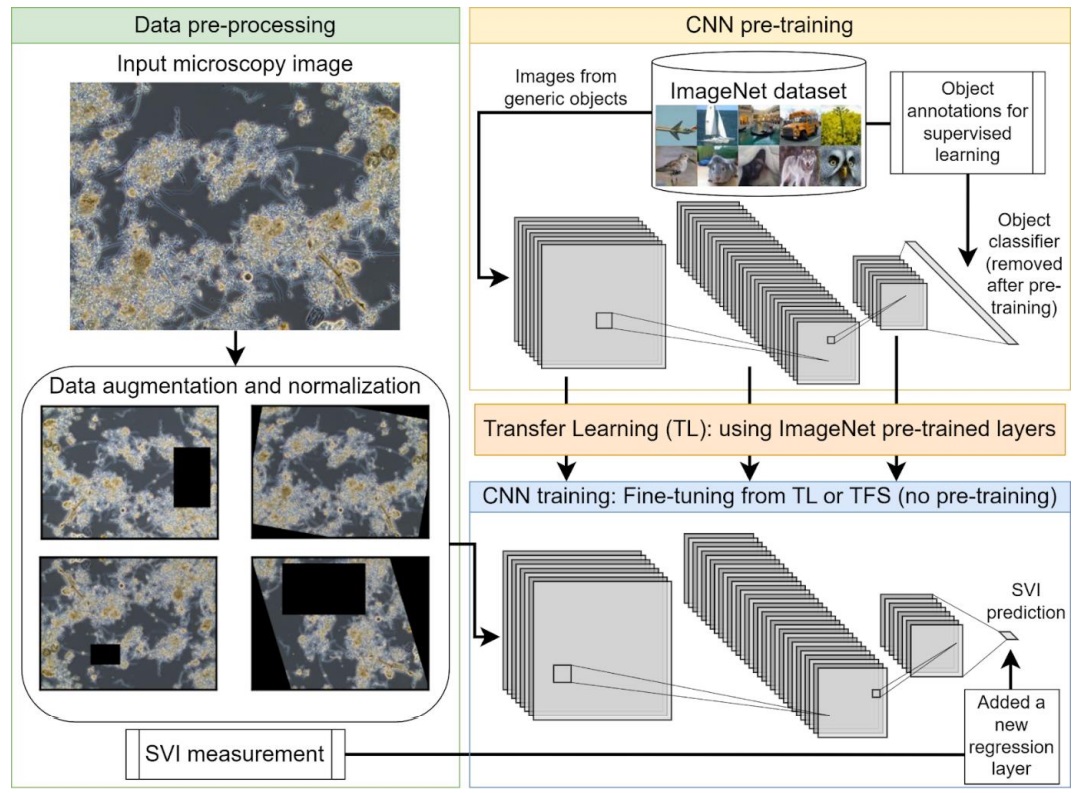
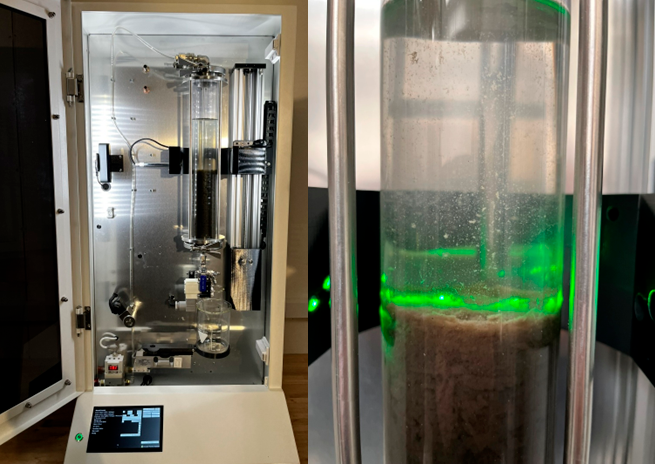
DENMARK / 丹麦
激光扫描界面,
同时观察沉降与脱水。
人工放入样品后自动分析,结合激光扫描、称重与过滤测量,输出 SVI / DSVI、沉降速度及比过滤阻力。
图像扩展功能部分仍在开发,不应视作现有标配。
查看官方说明 ↗
ASP-SVI 与 S3A 配图为概念图标,不是产品外观。产品能力来自官方资料,未核实当前报价与供货状态;S3A 以产品资料及检索索引交叉读取。
04 / FROM PROTOTYPE TO FIELD
建议的自动化闭环。
测量时长、更新周期与推理耗时应分别记录。
保留絮体特性
记录时间原点
固定光照机位
保存全过程图像
识别泥水边界
换算实际体积
同期 MLSS 算 SVI
异常样本待复核
证据图与趋势
对接控制系统
检查挂壁残留
开始下一循环
用界面直接读数建立可解释基线,先对齐人工测量流程。
按批次、日期或厂站划分数据;再比较分割与 3D-SM 的收益。
验证完整循环的有效测量率、维护频率与接口可靠性。
百分点误差 · 系统偏差 · 重复性 · 拒识比例 · 连续运行有效率
R² 不能直接解释为读数准确率。跨厂测试应单独报告。05 / SOURCES & SCOPE
截至 2026 年 10 月 30 日的公开资料。
未执行端到端模型复现或现场仪器验收。
检索覆盖 GitHub 项目、论文、研究机构及厂商资料,不是 GitHub 全量代码审计。网站区分已核查事实、论文或厂家宣称与工程建议。设备实物图片与研究流程图均在原图附近标明来源;其余量筒与流程视觉为概念示意。